3次元極座標の変換公式とヤコビアン導出|計算ミス撲滅完全ガイド
大学の理工系学部で微積分や電磁気学、量子力学を学び始めると、必ずと言っていいほど立ちはだかる大きな壁が「3次元極座標(球面座標系)」の扱いです。直交座標系($x, y, z$)から極座標系($r, \theta, \phi$)への変数変換は、球対称性を持つ物理現象を解き明かす上で不可欠な強力ツールである一方、複雑な変換公式やヤコビアンの計算、ラプラシアンの展開などで多くの学習者が深刻な計算ミスに陥ります。
「なぜヤコビアンに $\sin\theta$ がつくのか」「体積要素の導出を感覚だけでなく数式で論理的に説明できない」「ナブラやラプラシアンの展開式が長すぎて覚えられない」といった悩みは、基礎的な幾何構造と線形代数のつながりを整理することで一気に解消します。本稿では、教育現場や研究開発の最前線で求められる実践的な観点を交え、3次元極座標の数学的基盤から計算ミスを防ぐ鉄則までを体系的に解説します。
📌 【この記事の重要ポイントまとめ】
- 要点1:3次元極座標の変換公式は幾何学的直感(動径 $r$、天頂角 $\theta$、方位角 $\phi$)と結びつけて理解すれば暗記不要になる。
- 要点2:ヤコビアン $J = r^2 \sin\theta$ は3×3行列式の計算と微小直方体の幾何学的積の双方向から導出できる。
- 要点3:ベクトル解析における基底ベクトルの微分特性を押さえることが、ナブラ・ラプラシアンの誤答を防ぐ最大の鍵となる。
【基本定義】3次元極座標変換公式と球面座標系の幾何学的イメージ
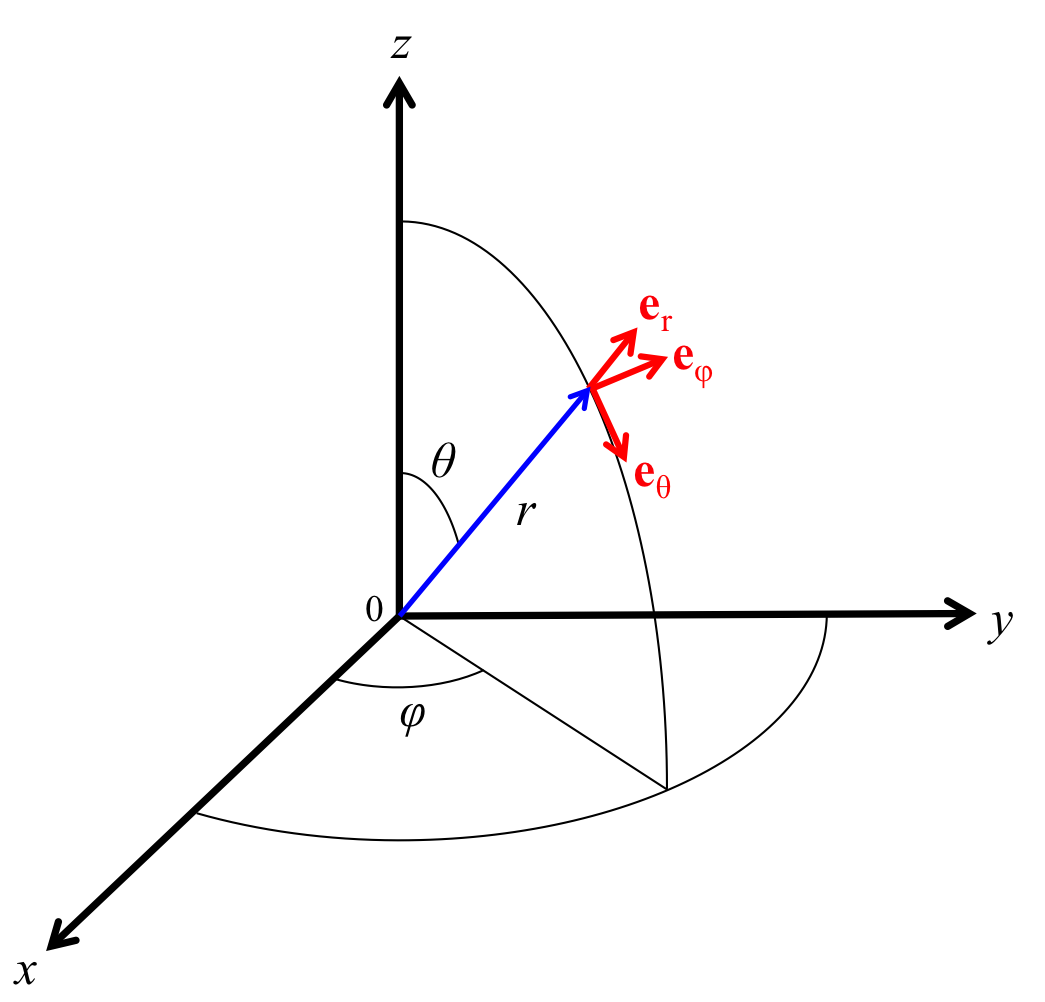
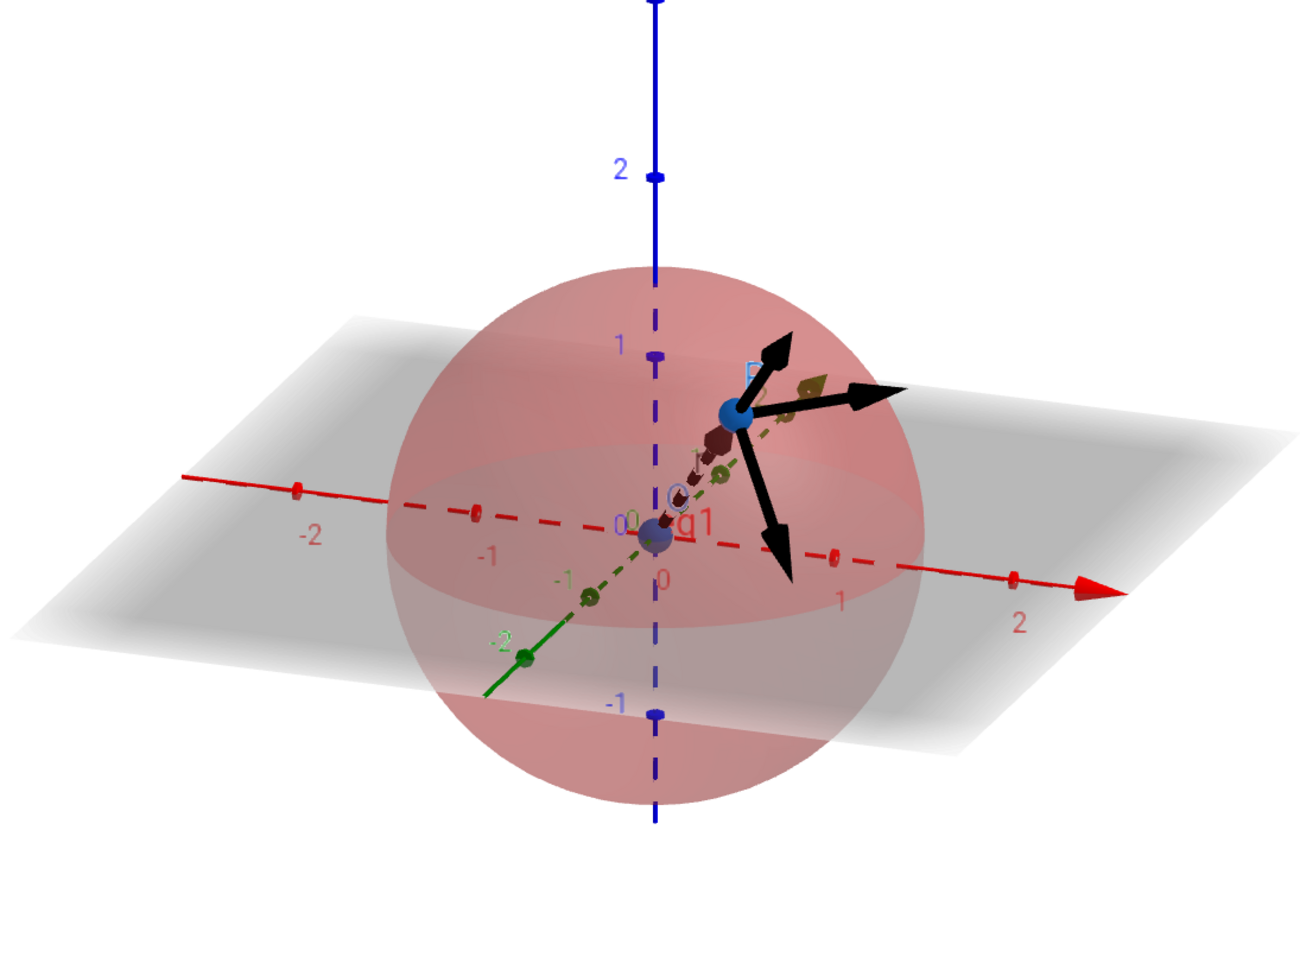
3次元空間における位置を指定する際、直交座標系では原点からの各軸方向への変位 $(x, y, z)$ を用いますが、原点からの距離や角度に対称性がある問題では3次元極座標変換公式を用いた方が解析が格段に容易になります。日本の大学物理や工学で標準的に用いられる球面座標系 $(r, \theta, \phi)$ の定義は以下の通りです。
空間内の点 $P$ に対し、原点 $O$ からの距離を動径 $r$($0 \le r < \infty$)、$z$ 軸の正の向きからの傾き角を天頂角(極角)$\theta$($0 \le \theta \le \pi$)、$xy$ 平面に投影した線分が $x$ 軸の正の向きとなす回転角を方位角(偏角)$\phi$($0 \le \phi < 2\pi$)と定義します。この幾何学的配置から、直交座標から極座標変換を行う関係式が得られます。
$$x = r \sin\theta \cos\phi$$ $$y = r \sin\theta \sin\phi$$ $$z = r \cos\theta$$
この変換の幾何学的意味は極めて明快です。点 $P$ から $z$ 軸に下ろした垂線の長さは $r \sin\theta$ であり、これが $xy$ 平面上における原点からの距離を表します。この射影成分を $x$ 軸方向と $y$ 軸方向に三角関数で分解することで、$x$ と $y$ の成分が導かれます。一方、$z$ 成分は純粋に $z$ 軸方向の高さであるため $r \cos\theta$ となります。
逆に、直交座標 $(x, y, z)$ から極座標 $(r, \theta, \phi)$ への逆変換は次の関係式で表されます。
$$r = \sqrt{x^2 + y^2 + z^2}$$ $$\theta = \arccos\left(\frac{z}{\sqrt{x^2 + y^2 + z^2}}\right) = \arctan\left(\frac{\sqrt{x^2 + y^2}}{z}\right)$$ $$\phi = \operatorname{arctan2}(y, x)$$
ここで重要なのは、角度 $\theta$ と $\phi$ の定義域の違いです。天頂角 $\theta$ は北極($z$ 軸正)から南極($z$ 軸負)までの $180^\circ$($[0, \pi]$)しか動かないのに対し、方位角 $\phi$ は赤道面を $360^\circ$($[0, 2\pi)$)一周します。この積分範囲の設定ミスは、重積分の計算において最も頻発するミスの温床となっています。

【徹底図解】ヤコビアンと微小体積要素の導出|重積分変数変換公式の核心
多重積分において直交座標から極座標へ変数を変換する場合、微小体積要素 $dx\,dy\,dz$ を単純に $dr\,d\theta\,d\phi$ に置き換えることはできません。座標変換に伴う局所的な空間の歪み(拡大率)を補正するために、3次元極座標ヤコビアン(Jacobi行列式)が必要となります。
重積分変数変換公式と3×3行列式の展開
重積分変数変換公式によれば、3次元空間の体積積分は次のように変換されます。
$$\iiint_V f(x, y, z)\, dx\, dy\, dz = \iiint_{V'} f(r, \theta, \phi)\, |J|\, dr\, d\theta\, d\phi$$
ここでヤコビアン $J$ は、各直交座標成分を変数 $(r, \theta, \phi)$ で偏微分した偏導関数からなる3次正方行列の行列式として定義されます。
$$J = \frac{\partial(x, y, z)}{\partial(r, \theta, \phi)} = \begin{vmatrix} \frac{\partial x}{\partial r} & \frac{\partial x}{\partial \theta} & \frac{\partial x}{\partial \phi} \\ \frac{\partial y}{\partial r} & \frac{\partial y}{\partial \theta} & \frac{\partial y}{\partial \phi} \\ \frac{\partial z}{\partial r} & \frac{\partial z}{\partial \theta} & \frac{\partial z}{\partial \phi} \end{vmatrix} = \begin{vmatrix} \sin\theta \cos\phi & r \cos\theta \cos\phi & -r \sin\theta \sin\phi \\ \sin\theta \sin\phi & r \cos\theta \sin\phi & r \sin\theta \cos\phi \\ \cos\theta & -r \sin\theta & 0 \end{vmatrix}$$
第3行に関する余因子展開を用いてこの行列式を具体的に計算します。 (出典: 極座標 3 次元(Yahoo!ニュース))
$$J = \cos\theta \begin{vmatrix} r \cos\theta \cos\phi & -r \sin\theta \sin\phi \\ r \cos\theta \sin\phi & r \sin\theta \cos\phi \end{vmatrix} - (-r \sin\theta) \begin{vmatrix} \sin\theta \cos\phi & -
毎日更新されるトレンド情報を分析・発信中。役立つ裏技やおすすめ情報を分かりやすく紹介します。
